Enunciado
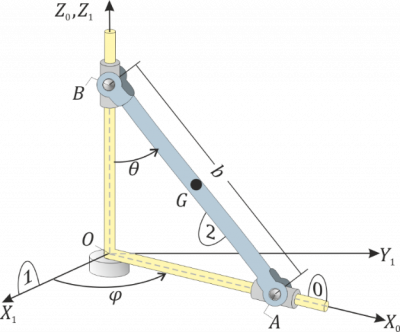
El armazón de barras paralelas a los ejes Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle OX_0}
y Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle OZ_0}
(sólido “0”) rota alrededor del eje vertical fijo Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle OZ_1}
, de tal modo que el eje Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle OX_0}
permanece siempre contenido en el plano horizontal fijo Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle OX_1Y_1}
(sólido “1”). Por otra parte, la varilla AB (sólido “2”), de longitud b, se mueve de forma que su extremo A desliza a lo largo del eje OX0, mientras que su extremo B desliza a lo largo del eje OZ0. Utilizando los ángulos θ y φ (definidos en la figura), así como sus derivadas temporales de primer y segundo orden, determine:
- La velocidad de A, B y G (siendo G el punto medio de la barra) en los movimientos {01}, {20} y {21}, así como la velocidad angular Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{\omega}_{21}}
.
- ¿De qué tipo es el movimiento {21}? ¿Dónde está su EIRMD?
- La aceleración angular Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{\alpha}_{21}}
y las aceleraciones de A, B y G en los movimientos {01}, {20} y {21}
Velocidades
De B
En el movimiento {01}
Este es el cálculo más fácil. B se halla en el propio eje de rotación de este movimiento, por lo que
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{v}^B_{01}=\vec{0}}
En el movimiento {20}
Esta velocidad la calculamos conjuntamente con la de A, ya que el movimiento de la barra deslizando sobre le eje horizontal y el vertical es idéntico al del “problema de la escalera”.
La velocidad angular de este movimiento es
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{\omega}_{20}=-\dot{\theta}\vec{\jmath}_0}
Para sacar el sentido de esta velocidad angular conviene ayudarse de la regla de la mano derecha y ver para donde apunta el pulgar si θ aumenta.
Las velocidades de A y B cumplen
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{v}^A_{20}=v^A_{20}\vec{\imath}_0\qquad\qquad \vec{v}^B_{20}=v^B_{20}\vec{k}_0}
Aplicando el campo de velocidades de un sólido rígido
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{v}^B_{20}=\vec{v}^A_{20}+\vec{\omega}_{20}\times \overrightarrow{AB}}
donde
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \overrightarrow{AB}=-b\,\mathrm{sen}(\theta)\vec{\imath}_0+b\cos(\theta)\vec{k}_0=-b\,S\vec{\imath}_0+b\,C\vec{k}_0}
Introducimos las abreviaturas usuales Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle S=\mathrm{sen}(\theta)}
y Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle C=\cos(\theta)}
. Queda
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle v^B_{20}\vec{k}_0 = v^A_{20}\vec{\imath}_0+(-\dot{\theta}\vec{\jmath}_0)\times(-b\,S\vec{\imath}_0+b\,C\vec{k}_0)=\left(v^A_{20}-b\dot{\theta}\,C\right)\vec{\imath}_0-b\dot{\theta}\,S\vec{k}_0}
Igualando componente a componente nos queda
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle v^B_{20}=-b\dot{\theta}\,S\qquad\qquad v^A_{20}=b\dot{\theta}\,C}
En forma vectorial
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{v}^B_{20}=-b\dot{\theta}\,S\vec{k}_0}
En el movimiento {21}
Una vez que tenemos las dos anteriores, la tercera es inmediata
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{v}^B_{21}=\vec{v}^B_{20}+\vec{v}^B_{01}=-b\dot{\theta}\,S\vec{k}_0+\vec{0}=-b\dot{\theta}\,S\vec{k}_0}
De A
En el movimiento {20}
Esta ya le hemos calculado en el apartado anterior
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{v}^A_{20}=b\dot{\theta}\,C\vec{\imath}_0}
En el movimiento {01}
Esta corresponde a un movimiento de rotación alrededor de Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle {OZ}_1}
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{v}^A_{01}=\vec{\omega}_{01}\times\overrightarrow{OA}=(\dot{\phi}\vec{k}_0)\times(b\,S\vec{\imath}_0)=b\dot{\phi}\,S\vec{\jmath}_0}
En el movimiento {21}
Por composición de velocidades
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{v}^A_{21}=\vec{v}^A_{20}+\vec{v}^A_{01}=b\dot{\theta}\,C\vec{\imath}_0+b\dot{\phi}\,S\vec{\jmath}_0}
De G
El punto G es el central entre A y B. Al ser el campo de velocidades una función lineal de la posición el valor en el punto medio es igual a la media de los valores en los extremos. Así tenemos
En el movimiento {01}
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{v}^G_{01}=\frac{\vec{v}^A_{01}+\vec{v}^B_{01}}{2}=\frac{b}{2}\dot{\phi}\,S\vec{\jmath}_0}
En el movimiento {20}
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{v}^G_{20}=\frac{\vec{v}^A_{20}+\vec{v}^B_{20}}{2}=\frac{b}{2}\dot{\theta}\left(\,C\vec{\imath}_0-S\vec{k}_0\right)}
En el movimiento {21}
O bien calculamos de nuevo la media o bien, directamente,
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{v}^G_{21}=\vec{v}^G_{20}+\vec{v}^G_{01}=\frac{b}{2}\dot{\theta}\,C\vec{\imath}_0+\frac{b}{2}\dot{\phi}\,S\vec{\jmath}_0-\frac{b}{2}\dot{\theta}\,S\vec{k}_0}
Velocidad angular
Las velocidades angulares de las dos rotaciones {20} y {01} ya las hemos usado y valen
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{\omega}_{01}=\dot{\phi}\vec{k}_0\qquad\qquad \vec{\omega}_{20}=-\dot{\theta}\vec{\jmath}_0}
por lo que la de la composición es
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{\omega}_{21}=-\dot{\theta}\vec{\jmath}_0+\dot{\phi}\vec{k}_0}
Clasificación del movimiento
Para clasificar el movimiento necesitamos la velocidad angular y la velocidad de un punto. Por ejemplo,
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \left\{\vec{\omega}_{21},\vec{v}^B_{21}\right\}=\left\{-\dot{\theta}\vec{\jmath}_0+\dot{\phi}\vec{k}_0,-b\dot{\theta}\,S\vec{k}_0\right\}}
La velocidad angular no es nula. Tampoco es perpendicular a la velocidad lineal, en general, ya que
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{\omega}_{21}\cdot\vec{v}^B_{21}=-b\dot{\phi}\dot{\theta}\,S}
Solo cuando una de las dos velocidades angulares se anula o la barra está completamente vertical el movimiento se reduce a una rotación.
La posición del un punto del EIRMD la calculamos como
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \overrightarrow{BE}_0=\frac{\vec{\omega}_{21}\times\vec{v}^B_{21}}{|\vec{\omega}_{21}|^2}=\frac{b\dot{\theta}^2\,S\vec{\imath}_0}{\dot{\theta}^2+\dot{\phi}^2}}
y respecto al origen de coordenadas
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \overrightarrow{OE}_0=\overrightarrow{OB}+\overrightarrow{BE}_0=b\left(\frac{\dot{\theta}^2}{\dot{\theta}^2+\dot{\phi}^2}\,S\vec{\imath}_0+\,C\vec{k}_0\right)}
La ecuación del eje es
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \overrightarrow{OE}=\overrightarrow{OE}_0+\lambda\vec{\omega}_{21}}
Aceleraciones
Aceleración angular
Para los movimientos {20} y {01}, que tienen ejes permanentes
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{\alpha}_{01}=\ddot{\phi}\vec{k}_0\qquad\qquad \vec{\alpha}_{20}=-\ddot{\theta}\vec{\jmath}_0}
y para el movimiento compuesto {21}
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{\alpha}_{21}=\vec{\alpha}_{20}+\vec{\alpha}_{01}+\vec{\omega}_{01}\times\vec{\omega}_{20}=-\ddot{\theta}\vec{\jmath}_0+\ddot{\phi}\vec{k}_0+(\dot{\phi}\vec{k}_0)\times(-\dot{\theta}\vec{\jmath}_0)= \dot{\phi}\dot{\theta}\vec{\imath}_0-\ddot{\theta}\vec{\jmath}_0+\ddot{\phi}\vec{k}_0}
Aceleración de B
En el movimiento {01}
Como ocurre con la velocidad, al estar en el eje permanente de rotación
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{a}^B_{01}=\vec{0}}
En el movimiento {20}
La calculamos conjuntamente con la de A, como hicimos para la velocidad. En este movimiento se cumple
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{a}^A_{20}=a^A_{20}\vec{\imath}_0\qquad\qquad \vec{a}^B_{20}=a^B_{20}\vec{k}_0}
y por la ecuación del campo de aceleraciones
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{a}^B_{20}=\vec{a}^A_{20}+\vec{\alpha}_{20}\times\overrightarrow{AB}+\vec{\omega}_{20}\times\left(\vec{\omega}_{20}\times\overrightarrow{AB}\right)}
Sustituimos aquí y queda
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle a^B_{20}\vec{k}_0=a^A_{20}\vec{\imath}_0-b\ddot{\theta}\left(\,C\vec{\imath}_0+S\vec{k}_0\right)-b\dot{\theta}^2\left(-S\vec{\imath}_0+\,C\vec{k}_0\right)}
Igualamos componente a componente y resulta
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle a^A_{20}=b\ddot{\theta}\,C-b\dot{\theta}^2S \qquad\qquad a^B_{20}=-b\ddot{\theta}\,S-b\dot{\theta}^2\,C}
y, en forma vectorial,

En el movimiento {21}
Por el teorema de Coriolis
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{a}^B_{21}=\vec{a}^B_{20}+\vec{a}^B_{01}+2\vec{\omega}_{01}\times\vec{v}^B_{20}}
Sustituimos cada término y queda
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{a}^B_{21}=-b\left(\ddot{\theta}\,S+\dot{\theta}^2\,C\right)\vec{k}_0+2(\ddot{\phi}\vec{k}_0)\times(-b\dot{\theta}\,S\vec{k}_0)=-b\left(\ddot{\theta}\,S+\dot{\theta}^2\,C\right)\vec{k}_0}
El término de Coriolis se anula por tratarse del producto vectorial de dos vectores paralelos.
Aceleración de A
En el movimiento {20}
Esta ya la hemos calculado
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{a}^A_{20}=\left(b\ddot{\theta}\,C-b\dot{\theta}^2S\right)\vec{\imath}_0}
En el movimiento {01}
Esta es la correspondiente a un movimiento de rotación en torno a Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle {OZ}_1}
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{a}^A_{01}=\vec{\alpha}_{01}\times\overrightarrow{OA}+\vec{\omega}_{01}\times\left(\vec{\omega}_{01}\times \overrightarrow{OA}\right)=b\ddot{\phi}S\vec{\jmath}_0-b\dot{\phi}^2S\vec{\imath}_0}
En el movimiento {21}
Aplicamos el teorema de Coriolis
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{a}^A_{21}=\vec{a}^A_{20}+\vec{a}^A_{01}+2\vec{\omega}_{01}\times\vec{v}^A_{20}}
lo que nos da
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{a}^A_{21}=\left(b\ddot{\theta}\,C-b\dot{\theta}^2S\right)\vec{\imath}_0+\left(b\ddot{\phi}S\vec{\jmath}_0-b\dot{\phi}^2S\vec{\imath}_0\right)+2(\dot{\phi}\vec{k}_0)\times(b\dot{\theta}\,C\vec{\imath}_0)}
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle =\left(b\ddot{\theta}\,C-b\dot{\theta}^2S-b\dot{\phi}^2S\right)\vec{\imath}_0+ \left(b\ddot{\phi}S+2\dot{\phi}\dot{\theta}\,C\right)\vec{\jmath}_0}
Aceleración de G
Como con la velocidad, la aceleración en el punto medio es igual a la media de las aceleraciones, por lo que para los tres movimientos se cumple
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{a}^G_{ik}=\frac{\vec{a}^A_{ik}+\vec{a}^B_{ik}}{2}}


