Enunciado
Un punto exterior de una rueda que rueda sin deslizar describe una cicloide
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle x=A(\theta-\mathrm{sen}(\theta)) \qquad\qquad y=A(1-\cos(\theta)) \qquad\qquad z=0 }
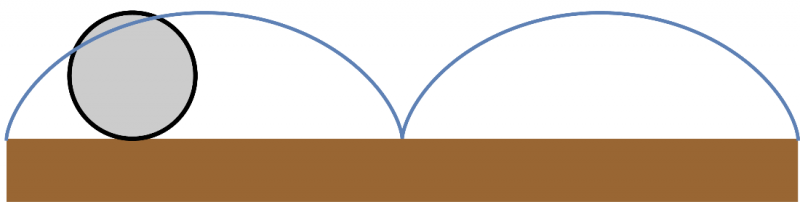
- Determine la velocidad y aceleración de la partícula en función de θ y sus derivadas respecto al tiempo. ¿Cuánto valen Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{v}}
y Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{a}}
en el momento en que el punto se halla en lo más alto de la rueda?
- Halle la aceleración tangencial y normal.
- Calcule la posición de los centros de curvatura.
- Halle la distancia recorrida por el punto cuando la rueda da una vuelta completa.
Velocidad y aceleración
Las componentes cartesianas de la velocidad las hallamos aplicando la regla de la cadena
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{v}=\frac{\mathrm{d}\vec{r}}{\mathrm{d}t}=\frac{\mathrm{d}\vec{r}}{\mathrm{d}\theta}\dot{\theta}}
Separando por componentes
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \left\{\begin{array}{rcccl} v_x & = & \dot{x} & = & A\dot{\theta}(1-\cos(\theta))\\ v_y & = & \dot{y} & = & A\dot{\theta}\,\mathrm{sen}(\theta)\\ v_z & = & \dot{z} & = & 0\end{array}\right.}
Derivando de nuevo obtenemos la aceleración. Por componentes:
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \left\{\begin{array}{rcccl} a_x & = & \dot{v}_x & = & A\ddot{\theta}(1-\cos(\theta))+A\dot{\theta}^2\,\mathrm{sen}(\theta) \\ a_y & = & \dot{v}_y & = & A\ddot{\theta}\,\mathrm{sen}(\theta)+A\dot{\theta}^2\cos(\theta)\\ a_z & = & \dot{v}_z & = & 0\end{array}\right.}
El punto más alto del movimiento se encuentra cuando y es máximo. Esto ocurre cuando Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle cos(\theta)=-1}
, en que Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle y=2}
. lo cual sucede cuando Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \cos(\theta)=\pi}
. Para este valor
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{v}=2A\dot{\theta}\vec{\imath}\qquad\qquad \vec{a}=A\ddot{\theta}\vec{\imath}-A\dot{\theta}^2\vec{\jmath}}
Aceleración tangencial y normal
Aceleración tangencial
Para hallar la aceleración tangencial podemos hacerlo derivando la la rapidez del movimiento
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle |\vec{v}|=\sqrt{A^2\dot{\theta}^2(1-\cos(\theta))^2+A^2\dot{\theta}^2\mathrm{sen}^2(\theta)}=|A\dot{\theta}|\sqrt{2-2\cos(\theta)}}
Este resultado se simplfica empleando las relaciones trigonométricas
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle 1-\cos(\theta)=2\,\mathrm{sen}^2\left(\frac{\theta}{2}\right)\qquad\qquad\mathrm{sen}(\theta)=2\,\mathrm{sen}\left(\frac{\theta}{2}\right)\cos\left(\frac{\theta}{2}\right)}
lo que nos deja la rapidez en
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle |\vec{v}|=\left|2A\dot{\theta}\,\mathrm{sen}\left(\frac{\theta}{2}\right)\right|}
donde las barras son necesarias, ya que puede ocurrir que alguno de los factores sea negativo.
Si tenemos la rapidez podemos hallar la aceleración tangencial derivando respecto al tiempo. Si suponemos, por simplicidad, que todos los factores son positivos (como ocurriría en una rueda que va avanzando)
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle a_t=\frac{\mathrm{d}|\vec{v}|}{\mathrm{d}t}=2A\ddot{\theta}\,\mathrm{sen}\left(\frac{\theta}{2}\right)+{A}\dot{\theta}^2\cos\left(\frac{\theta}{2}\right)}
Otra forma es, primero calculamos el vector tangente (suponiendo que los factores de la rapidez son positivos)
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{T}=\frac{\vec{v}}{|\vec{v}|}=\frac{A\dot{\theta}(1-\cos(\theta))}{2A\dot{\theta}\,\mathrm{sen}\left({\theta}/{2}\right)}\vec{\imath}+\frac{A\dot{\theta}\,\mathrm{sen}(\theta)}{2A\dot{\theta}\,\mathrm{sen}\left({\theta}/{2}\right)}\vec{\jmath}}
que, con las relaciones trigonométricas anteriores, queda
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{T}=\mathrm{sen}\left(\frac{\theta}{2}\right)\vec{\imath}+\cos\left(\frac{\theta}{2}\right)\vec{\jmath}}
y ahora proyectamos la aceleración en la dirección del vector tangente
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle a_t=\vec{a}\cdot\vec{T}=a_xT_x+a_yT_y}
lo que nos da
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle a_t = (A\ddot{\theta}(1-\cos(\theta))+A\dot{\theta}^2\,\mathrm{sen}(\theta))\mathrm{sen}\left(\frac{\theta}{2}\right)+(A\ddot{\theta}\,\mathrm{sen}(\theta)+A\dot{\theta}^2\cos(\theta))\cos\left(\frac{\theta}{2}\right)}
Agrupamos términos del mismo tipo y queda
- En Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \ddot{\theta}}
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle a_{t1}=A\ddot{\theta}\left((1-\cos(\theta))\mathrm{sen}\left(\frac{\theta}{2}\right)+\,\mathrm{sen}(\theta))\cos\left(\frac{\theta}{2}\right)\right)=2A\ddot{\theta}\,\mathrm{sen}\left(\frac{\theta}{2}\right)}
- (se ha usado la fórmula del seno de una diferencia).
- En Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \dot{\theta}^2}

- (se ha usado la fórmula del coseno de una diferencia).
Sumando los dos términos
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle a_t=2A\ddot{\theta}\,\mathrm{sen}\left(\frac{\theta}{2}\right)+A\dot{\theta}^2\cos\left(\frac{\theta}{2}\right)}
que, por supuesto, coincide con lo que habíamos obtenido derivando.
La aceleración tangencial, como vector, la obtenemos multiplicando por el vector tangente.
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{a}_t=a_t\vec{T}=\left(2A\ddot{\theta}\,\mathrm{sen}\left(\frac{\theta}{2}\right)+A\dot{\theta}^2\cos\left(\frac{\theta}{2}\right)\right)\left(\mathrm{sen}\left(\frac{\theta}{2}\right)\vec{\imath}+\cos\left(\frac{\theta}{2}\right)\vec{\jmath}\right)}
que equivale a
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{}_t=A\ddot{\theta}\left((1-\cos(\theta))\vec{\imath}+\mathrm{sen}(\theta)\vec{\jmath}\right)+\frac{A\dot{\theta}^2}{2}\left(\mathrm{sen}(\theta)\vec{\imath}+(1+\cos(\theta))\vec{\jmath}\right)}
Aceleración normal
Aunque existen caminos más cortos, si seguimos el proceso estándar, calculamos la aceleración normal restando la tangencial de la completa
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{a}_n=\vec{a}-\vec{a}_t=\left(A\ddot{\theta}\left((1-\cos(\theta))\vec{\imath}+\mathrm{sen}(\theta)\vec{\jmath}\right)+A\dot{\theta}^2\left(\mathrm{sen}(\theta)\vec{\imath}+\cos(\theta)\vec{\jmath}\right)\right)-\left(A\ddot{\theta}\left((1-\cos(\theta))\vec{\imath}+\mathrm{sen}(\theta)\vec{\jmath}\right)+\frac{A\dot{\theta}^2}{2}\left(\mathrm{sen}(\theta)\vec{\imath}+(1+\cos(\theta))\vec{\jmath}\right)\right)}
que se reduce a
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{a}_n = \frac{A\dot{\theta}^2}{2}\left(\mathrm{sen}(\theta)\vec{\imath}+(\cos(\theta)-1)\vec{\jmath}\right)}
En módulo, esta componente vale, operando igual que con la rapidez,
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle |\vec{a}_n|=A\dot{\theta}^2\,\mathrm{sen}\left(\frac{\theta}{2}\right)}
y, para el vector normal
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{N}=\frac{\vec{a}_n}{|\vec{a}_n|}=\cos\left(\frac{\theta}{2}\right)\vec{\imath}+\,\mathrm{sen}\left(\frac{\theta}{2}\right)\vec{\jmath}}
Centros de curvatura
Radio de curvatura
El radio de curvatura en cada instante lo obtenemos de la rapidez y la aceleración normal
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle R=\frac{|\vec{v}^2|}{|\vec{a}_n|}=\frac{4A^2\dot{\theta}^2 \mathrm{sen}^2(\theta/2)}{4A\dot{\theta}^2\,\mathrm{sen}\left({\theta}/{2}\right)}=4A\,\mathrm{sen}\left(\frac{\theta}{2}\right)}
Distancia recorrida
La distancia recorrida la calculamos integrando la rapidez respecto al tiempo
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \Delta s=\int_0^T \left|2A\dot{\theta}\,\mathrm{sen}\left(\frac{\theta}{2}\right)\right|\,\mathrm{d}t}
Al dar una vuelta, θ varía de 0 a 2π y por tanto θ/2 varía de 0 a π. En este rango el seno es siempre positivo. Por otro lado
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \dot{\theta}\,\mathrm{d}t=\frac{\mathrm{d}\theta}{\mathrm{d}t}\,\mathrm{d}t=\mathrm{d}\theta}
así que la distancia que queremos calcular es
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \Delta s=\int_0^{2\pi}2A\,\mathrm{sen}\left(\frac{\theta}{2}\right)\mathrm{d}\theta = -\left.4A\cos\left(\frac{\theta}{2}\right)\right|_0^{2\pi} =8A}


