Enunciado
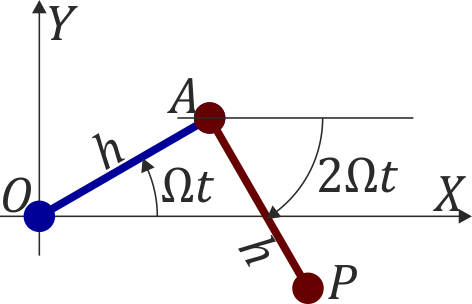
Se tiene un sistema articulado formado por dos barras de la misma masa y la misma longitud Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle h}
situadas sobre una superficie horizontal. La primera barra tiene un extremo O fijo, de forma que gira alrededor de él con velocidad angular constante Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \Omega}
respecto a un sistema de ejes fijos OXY. La segunda barra está articulada en el extremo A de la primera y gira respecto de los mismos ejes fijos con una velocidad angular Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle -2\Omega}
. En el instante Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle t=0}
el sistema está completamente extendido a lo largo del eje OX.
- Escriba las ecuaciones horarias de la posición del punto P para todo instante.
- Para el instante Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle t = 0}
halle
- La velocidad y la rapidez.
- La aceleración como vector y sus componentes intrínsecas (escalares).
- El radio y el centro de curvatura.
- Para el instante
 calcule
- La velocidad y la rapidez.
- La aceleración como vector y sus componentes intrínsecas (escalares).
Ecuaciones horarias
Podemos hallar la posición instantánea mediante una suma vectorial

siendo

y

lo que da

Una vez que tenemos el vector de posición, calculamos la velocidad instantánea derivando una vez respecto al tiempo

y la aceleración derivando una segunda vez
 Archivo:Varillas-articuladas-01.gif Archivo:Varillas-articuladas-02.gif
Magnitudes en t=0
Si particularizamos los resultados generales para el instante  nos queda

sin más que aplicar que  y Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \cos(0)=1}
.
Velocidad y rapidez
La velocidad ya la tenemos
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{v}_0=-h\Omega\vec{\jmath}}
y la rapidez o celeridad es el módulo de esta
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle |\vec{v}_0|=h\Omega}
De camino, obtenemos el vector tangente en este instante
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{T}_0=\frac{\vec{v}_0}{|\vec{v}_0|}=-\vec{\jmath}}
Aceleración
El vector aceleración ya lo tenemos
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{a}_0=-5h\Omega^2\vec{\imath}}
Esta aceleración es ortogonal a la velocidad instantánea, por tanto se anula la aceleración tangencial en este instante.
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{a}_{t0}=\vec{0}\qquad\qquad a_{t0}=0}
y la aceleración normal coincide con la aceleración al completo
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{a}_{n0}=\vec{a}_0=-5h\Omega^2\vec{\imath}\qquad\qquad a_n = |\vec{a}_n|=5h\Omega^2}
El vector normal en este instante es el unitario en la dirección y sentido de la aceleración normal
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{N}_0=\frac{\vec{a}_{n0}}{|\vec{a}_{n0}|}=-\vec{\imath}}
Radio y centro de curvatura
El radio de curvatura lo hallamos a partir de la rapidez y la aceleración normal
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle R_0=\frac{|\vec{v}_0|^2}{a_{n0}}=\frac{h^2\Omega^2}{5h\Omega^2}=\frac{h}{5}}
y el centro de curvatura en este instante se encuentra en el punto
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{r}_{c0}=\vec{r}_0+R_0\vec{N}_0=2h\vec{\imath}-\frac{h}{5}\vec{\imath}=\frac{9}{5}h\vec{\imath}}
Vemos que el radio de curvatura no coincide con la longitud de la barra, ni el centro de curvatura con el punto de articulación.
Archivo:Varillas-articuladas-03.png
Magnitudes en t = π/(2Ω)
De la misma manera operamos para el otro instante, sin más que sustituir. Resultan la posición, velocidad y aceleración siguientes:
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{r}_1=h\left(-\vec{\imath}+\vec{\jmath}\right)\qquad\qquad \vec{v}_1=h\Omega\left(-\vec{\imath}+2\vec{\jmath}\right)\qquad\qquad \vec{a}_1=h\Omega^2 \left(4\vec{\imath}-\vec{\jmath}\right)}
Velocidad y rapidez
Ya tenemos la velocidad
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{v}_1=h\Omega\left(-\vec{\imath}+2\vec{\jmath}\right)}
y nos queda la rapidez
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \left|\vec{v}_1\right|=h\Omega\sqrt{5}}
siendo el vector tangente en este instante
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{T}_1=-\frac{1}{\sqrt{5}}\vec{\imath}+\frac{2}{\sqrt{5}}\vec{\jmath}}
Aceleración
La aceleración al completo ya la conocemos
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{a}_1=h\Omega^2 \left(4\vec{\imath}-\vec{\jmath}\right)}
y obtenemos la aceleración tangencial proyectando sobre el vector tangente
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle a_{t1}=\vec{a}_1\cdot\vec{T}_1=-\frac{6}{\sqrt{5}}h\Omega^2}
y en forma vectorial
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{a}_{t1}=a_{t1}\vec{T}_1=\frac{6}{5}h\Omega^2\left(\vec{\imath}-2\vec{\jmath}\right)}
La aceleración normal es la diferencia entre la completa y la tangencial
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{a}_{n1}=\vec{a}_1-\vec{a}_{t1}=\frac{7}{5}h\Omega^2\left(2\vec{\imath}+\vec{\jmath}\right)}
siendo la aceleración normal escalar
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle a_{n1}=|\vec{a}_{n1}|= \frac{7}{\sqrt{5}}h\Omega^2}
Al igual que en la sección anterior, podríamos hallar el radio y el centro de curvatura.
Archivo:Varillas-articuladas-04.png


