Enunciado
Como en el problema “Dos masas unidas por un muelle” tenemos dos masas Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle m_1}
y Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle m_2}
se mueven a lo largo del eje OX unidas por un resorte de constante Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle k}
y longitud natura Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \ell_0}
. Inicialmente las dos masas se encuentran en reposo en  y
 . Entonces se le comunica a la masa
 una velocidad
 en el sentido positivo del eje.
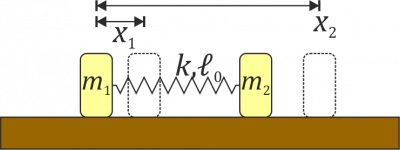
- Determine la lagrangiana del sistema en función de las posiciones de las dos partículas.
- Obtenga las ecuaciones de movimiento para
 y

Realice el cambio de variables a las coordenadas generalizadas  ,
 .
- ¿Cómo queda la lagrangiana en función de estas coordenadas?
- Obtenga las ecuaciones de movimiento para
 y
 .
- Determine dos constantes de movimiento para este sistema.
Lagrangiana en función de x1 y x2
- Energía cinética
Las dos partículas describen un movimiento rectilíneo, por lo que la energía cinética es simplemente

- Energía potencial
Esta es la elástica debida a la elongación del resorte

- Lagrangiana
Restamos las dos cantidades anteriores

Ecuaciones de movimiento para x1 y x2
Aplicamos la ecuación de Lagrange a cada una de las coordenadas
- Para la coordenada x1
- Tenemos que

- y

- lo que da

- Para la coordenada x2
- De la misma manera

- y

- lo que nos da

Estas son las mismas ecuaciones a las que se llega de forma simple partiendo de la segunda ley de Newton.
Lagrangiana en función de x y xG
Ninguna de las dos coordenadas es cíclica, ya que ambas aparecen en la energía potencial. Esto produce como resultado dos ecuaciones diferenciales acopladas.
Podemos separarlas mediante el cambio de variables sugerido. Si hacemos

las coordenadas originales se escriben en función de las nuevas como

y las velocidades

Llevando esto a la energía cinética, tras operar nos queda

que podemos leer como un caso particular del teorema de König para la energía cinética.
En cuanto a la potencial, su nueva expresión es

lo que nos da la lagrangiana

Ecuaciones de movimiento para x y xG
- Para la coordenada xG

- y

- lo que da

- Para la coordenada x
- De la misma manera
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle p=\frac{\partial\mathcal{L}}{\partial \dot{x}}=\frac{m_1m_2}{m_1+m_2}\dot{x}\qquad\qquad \frac{\mathrm{d}\ }{\mathrm{d}t}\left(\frac{\partial\mathcal{L}}{\partial \dot{x}}\right)=\frac{m_1m_2}{m_1+m_2}\ddot{x}}
- y
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \frac{\partial\mathcal{L}}{\partial {x}}=-kx}
- lo que nos da
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \frac{m_1m_2}{m_1+m_2}\ddot{x}=-kx}
Ahora sí resultan ecuaciones desacopladas, cada una de las cuales puede integrarse por separado. La primera es trivial
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \ddot{x}_G=0\qquad\Rightarrow\qquad x_G=x_{G0}+v_{G0} t}
y la segunda es la de un oscilador armónico
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \ddot{x}=-\omega^2 x\qquad\qquad \omega=\sqrt{\frac{k(m_1+m_2)}{m_1m_2}}}
con solución
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle x=c_1\cos(\omega t)+c_2\,\mathrm{sen}(\omega t)}
Los valores de las constantes salen de las condiciones iniciales. Para la posición del CM
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle x_G(t=0)=\frac{m_1x_{10}+m_2x_{20}}{m_1+m_2}=\frac{m_2\ell_0}{m_1+m_2}\qquad\qquad \dot{x}_{G}(t=0)=\frac{m_1\dot{x}_{10}+m_2\dot{x}_{20}}{m_1+m_2}=\frac{m_2v_0}{m_1+m_2}}
lo que nos da, para todo instante
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle x_G=\frac{m_2}{m_1+m_2}(\ell_0+v_0t)}
Para la elongación del muelle
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle x(t=0)=x_{20}-x_{10}-\ell_0=0\qquad\qquad \dot{x}(t=0)=\dot{x}_{20}-\dot{x}_{10}=v_0}
siendo por tanto la elongación para todo instante
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle x=\frac{v_0}{\omega}\,\mathrm{sen}(\omega t)}
Conocidas las dos coordenadas obtenemos las posiciones de las dos masas
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle x_1=\frac{m_2}{m_1+m_2}(\ell_0+v_0t)-\frac{m_2}{m_1+m_2}\left(\ell_0+\frac{v_0}{\omega}\,\mathrm{sen}(\omega t)\right)=\frac{m_2}{m_1+m_2}\left(v_0t-\frac{v_0}{\omega}\,\mathrm{sen}(\omega t)\right)}
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle x_2=\frac{m_2}{m_1+m_2}(\ell_0+v_0t)+\frac{m_1}{m_1+m_2}\left(\ell_0+\frac{v_0}{\omega}\,\mathrm{sen}(\omega t)\right)=\ell_0+\frac{v_0}{\omega(m_1+m_2)}\left(m_2\omega t+m_1\,\mathrm{sen}(\omega t)\right)}
Constantes de movimiento
Empleando las nuevas coordenadas, vemos que xG es cíclica, esto es, no aparece en la lagrangiana. Por tanto su momento conjugado es una constante de movimiento
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle p_G=(m_1+m_2)\dot{x}_G=m_1\dot{x}_1+m_2\dot{x}_2=\mathrm{cte.}}
Esta magnitud no es otra que la cantidad de movimiento del sistema.
La otra constante procede de que la lagrangiana no depende del tiempo. Como además la energía cinética es una función cuadrática de las velocidades, la cantidad conservada es la energía mecánica
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle E=\frac{1}{2}(m_1+m_2)\dot{x}_G^2+\frac{m_1m_2}{2(m_1+m_2)}\dot{x}^2+\frac{1}{2}kx^2=\frac{1}{2}m_1\dot{x}_1^2+\frac{1}{2}m_2\dot{x}_2^2+\frac{1}{2}k(x_2-x_1-\ell_0)^2}


