Enunciado
Se tiene un cono homogéneo, de radio de la base R, altura H y masa m distribuida uniformemente.
- Localice la posición del centro de masas del cono empleando un sistema de ejes en el que el cono tiene su vértice en el origen de coordenadas y el eje del cono es el OZ.
- Calcule los momentos de inercia respecto al eje del cono, OZ, y los ejes ortogonales OY y OX
- Halle el momento de inercia respecto a dos ejes, paralelos a OX y OY por el centro de masas.
- Supongamos que el cono se hace girar con velocidad angular constante Ω alrededor de una generatriz, que se toma como eje Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle OZ_2}
.
- ¿Cuánto vale su momento cinético respecto al vértice del cono, O?
- ¿Cuánto vale su energía cinética?
- Calcule la fuerza y el momento que es necesario aplicar en O para mantener el cono en la rotación anterior. ¿Hay algún caso en que se anulen?
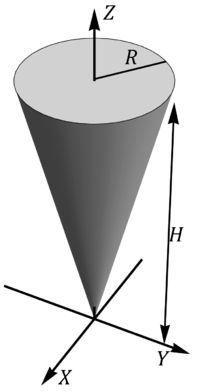
Centro de masas
Por la simetría del sistema el CM debe estar en Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle x=0}
, Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle y = 0}
, es decir, sobre el eje OZ. La altura a la que se halla el CM la calculamos como
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle z_G=\frac{1}{m}\int_{m} z\,\mathrm{d}m}
Los elementos de masa los construimos dividiendo el cono en discos horizontales de radio r y espesor diferencial dz
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \mathrm{d}m=\rho\,\mathrm{d}V=\rho\,\pi r^2 \,\mathrm{d}z}
La relación entre el radio de cada disco y su altura lo da el que la generatriz sea una recta
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \frac{r}{z}= \frac{R}{H}\qquad\Rightarrow\qquad r = \frac{zR}{H}}
Lo que nos da la integral
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle z_G=\frac{1}{m}\int_{0}^H \frac{\rho\pi z^3 R^2}{H^2}\,\mathrm{d}z=\frac{\rho\pi \R^2 H^2}{4m}}
La densidad de masa la relacionamos con la masa a través del volumen que podemos calcular de la misma manera
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle m=\rho\int_0^H \frac{\rho\pi z^2 R^2}{H^2}\,\mathrm{d}z = \frac{\rho\pi R^2H}{3}\qquad\Rightarrow\qquad \rho=\frac{3m}{\pi R^2 H}}
lo que nos da
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle z = \frac{3}{4}H}
El CM se encuentra a 3/4 de la altura respecto del vértice y 1/4 respecto de la base.
Tensor de inercia respecto a O
Momentos de inercia
Respecto al eje OZ
Este eje es el propio del cono. Como con el centro de masas, descponemos el cono en discos, cada uno de los cuales tiene un momento de inercia
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \mathrm{d}I_{zz}= \frac{1}{2}\mathrm{d}m r^2 = \frac{\rho\pi }{2}r^4 \,\mathrm{d}z=\frac{\rho\pi R^4}{2H^4}z^4\,\mathrm{d}z}
Integramos para todo el cono
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle I_{zz}=\int_0^H\mathrm{d}I_{zz}=\frac{\rho\pi R^4}{2H^4}\int_0^H z^4\,\mathrm{d}z =\frac{\rho\pi R^4H}{10}}
Sustituimos el valor de la densidad de masa y queda
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle I_{zz}=\frac{3}{10}mR^2}
Respecto al eje OX (y al OY)
Por la simetría de revolución del sistema, los momentos de inercia respecto a OX y a OY son iguales.

Obtenemos uno de llos descomponiendo de nuevo el cono en discos. Para cada disco, el eje OX es una paralelo a un diámetro del disco. Por el teorema de Steiner, el momento de inercia de cada disco diferencial es
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \mathrm{d}I_{xx}=\frac{1}{4}\mathrm{d}m r^2 + \mathrm{d}m z^2}
Sustituimos las diferentes cantidades
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \mathrm{d}I_{xx}=\rho \pi r^2\left(\frac{1}{4}r^2+z^2\right)\mathrm{d}z=\frac{\rho \pi R^2}{H^2}\left(\frac{1}{4}\frac{R^2}{H^2}+1\right)z^4\mathrm{d}z=\frac{\rho\pi R^2(R^2+4H^2)}{4H^4}z^4\,\mathrm{d}z}
Integramos para todo el cono y queda
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle I_{xx}=\int_0^H \mathrm{d}I_{xx}=\frac{\rho\pi R^2H(R^2+4H^2)}{20}}
Sustituimos aquí la densidad de masa y obtenemos finalmente
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle I_{xx}=I_{yy}=\frac{3m(R^2+4H^2)}{20}}
Productos de inercia
Debido a la simetría del sistema todos los productos de inercia se anulan. En cada una de las integrales por cada valor de x positivo existe uno igual con x negativo y lo mismo con y. Por tanto
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle I_{xy}=I_{xz}=I_{yz}=0\,}
Esto nos deja con un tensor de inercia diagonal
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \bar{\bar{I}}_O=\frac{3m}{20}\begin{pmatrix}R^2+4H^2 & 0 & 0 \\ 0 & R^2+4H^2 & 0 \\ 0 & 0 & 2R^2\end{pmatrix}}
Tensor de inercia respecto al CM
El tensor de inercia respecto al CM lo calculamos mediante el teorema de Steiner
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \bar{\bar{I}}_O=\bar{\bar{I}}_G+m\begin{pmatrix}y_G^2+z_G^2 & -x_G y_G & -x_G z_G \\ -x_G y_G & x_G^2+z_G^2 & -y_Gz_G \\ -x_Gz_G & -y_Gz_G & x_G^2+y_G^2\end{pmatrix}}
Esto nos da
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \frac{3m}{20}\begin{pmatrix}R^2+4H^2 & 0 & 0 \\ 0 & R^2+4H^2 & 0 \\ 0 & 0 & 2R^2\end{pmatrix}=\bar{\bar{I}}_G+m\begin{pmatrix}(3H/4)^2 & 0 & 0 \\ 0 & (3H/4)^2 & 0 \\ 0 & 0 & 0\end{pmatrix}}
de donde
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \bar{\bar{I}}_G=\frac{3m}{80}\begin{pmatrix}4R^2+H^2 & 0 & 0 \\ 0 & 4R^2+H^2 & 0 \\ 0 & 0 & 8R^2\end{pmatrix}}
Los momentos de inercia que se piden en el enunciado valen
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle I^G_{xx}=I^G_{yy}=\frac{3m(4R^2+H^2)}{80}}
Rotación del cono
Momento cinético
A la hora de calcular el momento cinético tenemos dos caminos:
- expresar la velocidad angular en el sistema ligado al cono y expresar el momento cinético en esta base.
- pasar el tensor de inercia al sistema “2” y calcular el momento cinético en este sistema.
En el sistema ligado
Tomamos un sistema de ejes que en todo momento se hallan respecto al cono como indica la figura, es decir, que si el cono gira, los ejes giran con él. En este sistema el tensor de inercia es siempre el que hemos calculado, es decir, es un tensor diagonal, con
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle I_{XX}=I_{YY}=\frac{3m(R^2+4H^2)}{20}\qquad\qquad I_{ZZ}=\frac{3mR^2}{10}}
Etiquetaremos como “2” a este sistema.
La velocidad angular, como va a lo largo de una generatriz tendrá la forma
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{\omega}_{21}=\Omega\frac{R\vec{\jmath}_2+H\vec{k}_2}{\sqrt{R^2+H^2}}}
donde hemos elegido como generatriz la que está en el plano Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle OY_2Z_2}
(podíamos haber elegido otra).
Con esto el momento cinético queda
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{L}_O=I_{XX}\omega_X\vec{\imath}_2+I_{YY}\omega_Y\vec{\jmath}_2+I_{ZZ}\omega_Z\vec{k}_2=\frac{3m(R^2+4H^2)R\Omega}{20\sqrt{R^2+H^2}}\vec{\jmath}_2+\frac{3mR^2H\Omega}{10\sqrt{R^2+H^2}}\vec{k}_2}
En el sistema intermedio
Consideremos ahora un sistema intermedio “0” en el cual el eje Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle OZ_0}
es el de rotación pero ahora el cono está girado respecto a los ejes, siendo vertical la generatriz. Este sistema intermedio lo suponemos que también gira con la misma velocidad angular. Solo cambia su orientación respecto al anterior.
El giro que lleva del sistema “0” al “2” es uno de un ángulo β alrededor del eje OX, con
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \mathrm{tg}(\beta)=\frac{R}{H}\qquad\Rightarrow\qquad S = \mathrm{sen}(\beta)=\frac{R}{\sqrt{R^2+H^2}}\qquad\qquad C=\cos(\beta)=\frac{H}{\sqrt{R^2+H^2}}}
El tensor de inercia en estos nuevos ejes es
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \bar{\bar{I}}'_O=\bar{\bar{R}}^T\cdot\bar{\bar{I}}'_O\cdot\bar{\bar{R}}}
con la matriz de rotación
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \bar{\bar{R}}=\begin{pmatrix}1 & 0 & 0 \\ 0 & C & -S \\ 0 & S & C\end{pmatrix}}
lo que da
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \bar{\bar{I}}'_O=\frac{3m}{20}\begin{pmatrix}1 & 0 & 0 \\ 0 & C & S \\ 0 & -S & C\end{pmatrix}\cdot\begin{pmatrix}R^2+4H^2 & 0 & 0 \\ 0 & R^2+4H^2 & 0 \\ 0 & 0 & 2R^2\end{pmatrix}\cdot\begin{pmatrix}1 & 0 & 0 \\ 0 & C & -S \\ 0 & S & C\end{pmatrix}=}
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle = \frac{3m}{20(R^2+H^2)}\begin{pmatrix}4H^4+5H^2R^2+R^4 & 0 & 0 \\ 0 & 4H^2+H^2R^2+2R^4 & -RH(R^2+4H^2) \\ 0 & -RH(R^2+4H^2) & 6H^2R^2+R^4\end{pmatrix}}
El momento cinético en este sistema de ejes es
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{L}_O=\frac{3m}{20(R^2+H^2)}\begin{pmatrix}4H^4+5H^2R^2+R^4 & 0 & 0 \\ 0 & 4H^2+H^2R^2+2R^4 & -RH(R^2+4H^2) \\ 0 & -RH(R^2+4H^2) & 6H^2R^2+R^4\end{pmatrix}\cdot\begin{pmatrix}0\\0\\\Omega\end{pmatrix}=\frac{3m\Omega}{20(R^2+H^2)}\begin{pmatrix}0\\-RH(R^2+4H^2)\\6H^2R^2+R^4\end{pmatrix}}
En forma vectorial
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{L}_O=\frac{3m\Omega}{20(R^2+H^2)}(-RH(R^2+4H^2)\vec{\jmath}_0+(6H^2R^2+R^4)\vec{k}_0)}
Vemos que es mucho más fácil trabajar en un sistema de ejes principales.
Energía cinética
La energía cinética, que es una cantidad escalar, debe tener el mismo valor en el sistema “0” y el “2”, ya que la única diferencia entre ellos es la orientación de los ejes.
En el sistema “2”, con los ejes principales, la energía cinética se calcula como
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle T=\frac{1}{2}\vec{\omega}_{21}\cdot\vec{L}_O=\frac{1}{2}\left(\Omega\frac{R\vec{\jmath}_2+H\vec{k}_2}{\sqrt{R^2+H^2}}\right)\cdot\left(\frac{3m(R^2+4H^2)R\Omega}{20\sqrt{R^2+H^2}}\vec{\jmath}_2+\frac{3mR^2H\Omega}{10\sqrt{R^2+H^2}}\vec{k}_2\right)=}
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle =\frac{3m\Omega^2}{40(R^2+H^2)}(R^2(R^2+4H^2)+2R^2H^2)=\frac{3m\Omega^2(R^4+6R^2H^2)}{40(R^2+H^2)}}
En este mismo sistema de ejes principales también se puede calcular como
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle T=\frac{1}{2}I_{XX}\omega_X^2+\frac{1}{2}I_{YY}\omega_Y^2+\frac{1}{2}I_{ZZ}\omega_Z^2}
Si empleamos las componentes en el sistema “0”.
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle T=\frac{1}{2}\vec{\omega}_{21}\cdot\vec{L}_O=\frac{1}{2}\left(\Omega\vec{k}_0\right)\cdot\left(\frac{3m\Omega}{20(R^2+H^2)}(-RH(R^2+4H^2)\vec{\jmath}_0+(6H^2R^2+R^4)\vec{k}_0)\right)=\frac{3m\Omega^2(6H^2R^2+R^4)}{40(R^2+H^2)}}


