Enunciado
Una bola (sólido “2”), de radio Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle R=15\,\mathrm{cm}}
, se desplaza sobre dos carriles circulares concéntricos fijos (sólido “1”), de radios  y
 , situados en un plano horizontal (ver figura). El movimiento de esta esfera es tal que en todo instante, rueda sin deslizar sobre ambos carriles.
Consideramos como sólido móvil intermedio (“sólido 0”) al plano
 que contiene en todo instante al centro C de la esfera (ver figura).
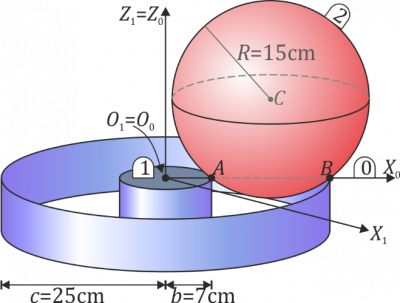
- ¿Cuántos grados de libertad tiene este sistema?
- Sea θ(t) el ángulo que forma el eje Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle {OX}_0}
con el Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle {OX}_1}
. Con ayuda del sólido intermedio halle los ejes instantáneos o permanentes de rotación de los movimientos {21}, {20} y {01}.
- Halle las velocidades angulares y aceleraciones angulares de los movimientos {21}, {20} y {01}
- Para el punto de la bola en contacto con el carril de mayor radio (punto B), determine Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{v}_20^B}
y Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{a}_{21}^B}
.
Grados de libertad
En principio, la esfera tiene 6 grados de libertad, pero debe cumplir los siguientes vínculos
- Está apoyada sobre el carril, por lo que la altura del centro de la esfera es constante
- La distancia de C al eje del sistema es constante.
- La velocidad radial de un punto de contacto, A, es nula. Esto implica, por la condición de rigidez, que la velocidad de B, el otro punto de contacto también es nula, por lo que la segunda no es una condición aparte.
- La velocidad tangencial al carril de A es nula.
- La velocidad tangencial al carril de B es nula.
Tenemos 5 vínculos, lo que nos deja con un solo grado de libertad. Por ello, podemos describir el movimiento empleando una sola coordenada, el ángulo θ
Ejes de rotación
Movimiento {01}
El sólido “0” se limita a girar en torno al eje Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle {OZ}_1={OZ}_0}
. Por tanto, este es su eje de rotación, que además es permanente.
La velocidad angular de este movimiento es de la forma
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{\omega}_{01}=\omega_{01}\vec{k}_{0}}
Movimiento {21}
La esfera rueda apoyada en los puntos A y B, que tienen velocidad nula, por no haber deslizamiento. Por tanto el eje del movimiento pasa por estos dos puntos (y por el origen O, que se encuentra alineado con ellos). En el sistema “0” este eje es el Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle {OX}_0}
. Es un eje instantáneo, no permanente, ya que va girando con la esfera alrededor del Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle OZ_0}
. La velocidad angular del movimiento {21} es de la forma
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{\omega}_{21}=\omega_{21}\vec{\imath}_{0}}
Movimiento {20}
En el movimiento de la esfera, el centro C se encuentra en todo momento en la misma posición del sistema “0”. Concretamente, en cm,
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \overrightarrow{OC}=16\vec{\imath}_0+12\vec{k}_0}
Por tanto
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{v}^C_{20}=\vec{0}}
Por otro lado, el origen de coordenadas O pertenece tanto el eje del movimiento {21} como al del {01}, lo que implica que su velocidad en el movimiento {20} también es nula
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{v}^O_{20}=\vec{v}^O_{21}+\vec{v}^O_{10}=\vec{v}^O_{21}-\vec{v}^O_{01}=\vec{0}-\vec{0}=\vec{0}}
Por tanto, el eje del movimiento {20} es la recta que pasa por O y C. Es un eje permanente, pues en el sólido “0” su dirección es constante. La velocidad angular de este movimiento se podrá escribir como, normalizando,
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{\omega}_{20}=\omega_{20}\left(\frac{4}{5}\vec{\imath}_0+\frac{3}{5}\vec{k}_0\right)}
Aunque, como veremos, este resultado se puede obtener también de la ley de composición de velocidades angulares.
Velocidades angulares
Las dimensiones del sistema son las siguientes

Del movimiento {01}
La velocidad del movimiento {01} es la correspondiente a la variación del ángulo θ:
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{\omega}_{01}=\dot{\theta}\vec{k}_0}
Del movimiento {21}
Obtenemos esta velocidad angular a partir de la velocidad del punto C, que es una articulación entre el sólido “0” y el “2” (ya que tiene una posición fija en ambos sólidos).
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{v}^C_{21}=\overbrace{\vec{v}^C_{20}}^{=\vec{0}}+\vec{v}^{C}_{01}=\vec{\omega}_{01}\times\overrightarrow{OC}}
Sustituyendo los valores (todas las distancias en cm)
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{v}^C_{21}=\left(\dot{\theta}\vec{k}_0\right)\times\left(16\vec{\imath}_0+12\vec{k}_0\right)=16\dot{\theta}\vec{\jmath}_0}
Esta velocidad, por su parte, corresponde también a la rotación alrededor del eje por A y B (y por O)
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{v}^C_{21}=\vec{\omega}_{21}\times\overrightarrow{OG}=\left(\omega_{21}\vec{\imath}_0\right)\times\left(16\vec{\imath}_0+12\vec{k}_0\right)=-12\omega_{21}\vec{\jmath}_0 }
Igualando esto a lo anterior queda
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \omega_{21}=-\frac{3}{4}\dot{\theta}\qquad\qquad\vec{\omega}_{21}=-\frac{3}{4}\dot{\theta}\vec{\imath}_0}
Del movimiento {20}
Por composición de velocidades angulares
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{\omega}_{21}=\vec{\omega}_{20}+\vec{\omega}_{01}}
Sustituimos lo que conocemos
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle -\frac{3}{4}\dot{\theta}\vec{\imath}_0 = \vec{\omega}_{20}+\dot{\theta}\vec{k}_0\qquad\Rightarrow\qquad \vec{\omega}_{20}=-\dot{\theta}\left(\frac{3}{4}\vec{\imath}_0+\vec{k}_0\right)}
Vemos que resulta un vector en la dirección de OC, sin necesidad de suponerlo previamente.
Aceleraciones angulares
Del movimiento {01}
El eje del movimiento {01} es uno permanente, ya que en todo momento coincide con Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle {OZ}_1}
. Esto quiere decir que cuando derivamos la velocidad angular para obtener la aceleración angular, el vector que la acompaña es una constante
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{\alpha}_{01}=\left.\frac{\mathrm{d}\vec{\omega}_{01}}{\mathrm{d}t}\right|_1=\frac{\mathrm{d}\omega_{01}}{\mathrm{d}t}\vec{k}_1=\ddot{\theta}\vec{k}_1=\ddot{\theta}\vec{k}_0}
Del movimiento {20}
El eje del movimiento {20}, que pasa por O y C también es permanente. Podría parecer que es instantáneo, ya que gira al moverse la esfera, pero eso solo ocurre si lo observamos desde el sistema “1”. La aceleración Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{\alpha}_{20}}
es la derivada de Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{\omega}_{20}}
calculada en el sistema “0”, es decir, tratando los ejes de este sistema como fijos. Por ello, esta aceleración vale
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{\alpha}_{20}=\left.\frac{\mathrm{d}\vec{\omega}_{20}}{\mathrm{d}t}\right|_0=-\ddot{\theta}\left(\frac{3}{4}\vec{\imath}_0+\vec{k}_0\right)}
Del movimiento {21}
A diferencia de los dos anteriores, el eje del movimiento {21} es uno instantáneo, ya que desde el sistema “1” este eje sí que da vueltas en torno al eje Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle OZ_1}
.
Si derivamos teniendo en cuenta que los vectores de la base son función del tiempo
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{\omega}_{21}=-\frac{3}{4}\dot{\theta}\vec{\imath}_0\qquad\qquad\qquad\vec{\alpha}_{21}=\left.\frac{\mathrm{d}\vec{\omega}_{21}}{\mathrm{d}t}\right|_1=-\frac{3}{4}\ddot{\theta}\vec{\imath}_0-\frac{3}{4}\dot{\theta}\left.\frac{\mathrm{d}\vec{\imath}_0}{\mathrm{d}t}\right|_1}
La derivada del vector de la base lo da la fórmula de Poisson
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \left.\frac{\mathrm{d}\vec{\imath}_0}{\mathrm{d}t}\right|_1=\vec{\omega}_{01}\times\vec{\imath}_0=\dot{\theta}\vec{k}_0\times\vec{\imath}_0=\dot{\theta}\vec{\jmath}_0}
con lo que llegamos a la aceleración angular
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{\alpha}_{21}=-\frac{3}{4}\ddot{\theta}\vec{\imath}_0-\frac{3}{4}\dot{\theta}^2\vec{\jmath}_0}
Alternativamente, puede calcularse esta aceleración angular mediante la ley de composición de aceleraciones angulares
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{\alpha}_{21}=\vec{\alpha}_{20}+\vec{\alpha}_{01}+\vec{\omega}_{01}\times\vec{\omega}_{20}}
donde ya conocemos cada uno de los términos
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{\alpha}_{21}=\left(-\ddot{\theta}\left(\frac{3}{4}\vec{\imath}_0+\vec{k}_0\right)\right)+\left(\ddot{\theta}\vec{k}_0\right)+\left(\dot{\theta}\vec{k}_0\right)\times\left(-\dot{\theta}\left(\frac{3}{4}\vec{\imath}_0+\vec{k}_0\right)\right)= -\frac{3}{4}\ddot{\theta}\vec{\imath}_0-\frac{3}{4}\dot{\theta}^2\vec{\jmath}_0}
Velocidad y aceleración de B
El punto B se halla a 25cm del centro, en la misma línea en que está O y A, así que su posición es
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \overrightarrow{OB}= 25\vec{\imath}_0}
Velocidad en el movimiento {20}
Para la velocidad de B usamos como centro de reducción el punto O, que es fijo en los tres movimientos, de manera que
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{v}^B_{20}=\overbrace{\vec{v}^O_{20}}^{=\vec{0}}+\vec{\omega}_{20}\times \overrightarrow{OB}=\left(-\dot{\theta}\left(\frac{3}{4}\vec{\imath}_0+\vec{k}_0\right)\right)\times\left(25\vec{\imath}_0\right)=-25\dot{\theta}\vec{\jmath}_0}
A esta velocidad se puede llegar observando que como su velocidad instantánea en el movimiento {21} es nula (ya que la bola rueda sin deslizar)
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{0}=\vec{v}^B_{21}=\vec{v}^B_{20}+\vec{v}^B_{01}\qquad\Rightarrow\qquad \vec{v}^B_{20}=-\vec{v}^B_{01}}
y la velocidad en el movimiento {01} es simplemente una rotación en torno al eje Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle {OZ}_1}
.
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{v}^B_{01}=\vec{\omega}_{01}\times\overrightarrow{OB}=(\dot{\theta}\vec{k}_0)\times(25\vec{\imath}_0)=+25\dot{\theta}\vec{\jmath}_0}
y cambiando el sentido, llegamos al mismo resultado
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{v}^B_{20}=-\vec{v}^B_{01} = -25\dot{\theta}\vec{\jmath}_0}
Aceleración en el movimiento {21}
Tomando de nuevo como referencia a OB
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{a}^B_{21}=\vec{a}^O_{21}+\vec{\alpha}_{21}\times\overrightarrow{OB}+\vec{\omega}_{21}\times\left(\vec{\omega}_{21}\times\overrightarrow{OB}\right)}
Sustituímos cada términos
Error al representar (SVG (MathML puede ser habilitado mediante un plugin de navegador): respuesta no válida («Math extension cannot connect to Restbase.») del servidor «https://wikimedia.org/api/rest_v1/»:): {\displaystyle \vec{a}^B_{21}=\vec{0}+\left(-\frac{3}{4}\ddot{\theta}\vec{\imath}_0-\frac{3}{4}\dot{\theta}^2\vec{\jmath}_0\right)\times\left(25\vec{\imath}_0\right)+\left(-\frac{3}{4}\dot{\theta}\vec{\imath}_0\right)\times\left(\left(-\frac{3}{4}\dot{\theta}\vec{\imath}_0\right)\times\left(25\vec{\imath}_0\right)\right)=\frac{75}{4}\dot{\theta}^2\vec{k}_0}


